植保无人机室内能定位吗?

植保无人机在室内通常无法依赖GPS实现可靠定位,但借助新型多源融合定位技术已可完成高精度自主导航。麻省理工学院研发的MiFly系统通过环境标签反射射频波,使无人机在无光、低能见度仓库中稳定自定位;国内维坤智能申请的“融合多信源定位”专利(CN120593727A)则采用无迹卡尔曼滤波算法,实时融合视觉、惯性、UWB或射频等至少两类传感器数据,显著提升弱纹理、无GPS场景下的定位稳定性与厘米级精度。这些进展表明,室内植保作业虽非传统应用场景,但底层定位能力正随工业级导航技术迭代而快速拓展。
一、室内定位的核心技术路径已形成明确分工
植保无人机进入室内后,GPS信号完全失效,必须依赖替代性空间感知体系。当前主流方案分为三类:基于射频反射的被动式定位(如MiFly系统),通过在仓库顶棚或货架部署低成本RFID标签,无人机搭载定向天线接收反射波相位差,结合三角测量实时解算三维坐标,实测定位误差小于15厘米;基于多传感器融合的主动式定位(如维坤智能专利方案),需同步接入IMU惯性单元、单目/双目视觉模块及超宽带(UWB)基站数据,其中视觉模块负责纹理匹配与运动估计,IMU补偿短时漂移,UWB提供锚点距离约束;第三类是激光SLAM方案,虽精度更高,但成本与功耗限制其在农业级设备中普及。
二、实际部署需分步骤完成环境适配与参数标定
首先,在目标室内空间布设不少于4个UWB基站,呈不规则四边形分布以避免对称误差,基站高度建议距地面3.5米以上;其次,对无人机搭载的视觉模组进行离线标定,使用棋盘格靶标完成内参与畸变校正,并在作业区域预先采集200帧以上纹理图像构建轻量语义地图;第三步,启动无迹卡尔曼滤波器,设定各信源初始权重——UWB距离数据置信度设为0.85,视觉特征跟踪置信度动态调整(光照充足时0.9,弱光下降至0.6),IMU短期积分权重恒为0.7;最后通过连续30分钟悬停测试验证定位抖动幅度,要求XYZ轴标准差均低于8厘米。
三、农业场景下的可行性边界需理性评估
尽管技术上可行,但植保无人机室内应用仍受限于作业逻辑本身:常规喷洒系统雾化粒径与风场设计针对开放空间气流优化,密闭环境中易造成药液沉降不均与人员吸入风险;电池续航在持续启用多传感器状态下缩短约35%,单次作业时间压缩至12分钟以内;此外,现有植保无人机防护等级普遍为IP54,难以应对温室高湿环境长期运行。因此,当前更适配的落地方向是仓储物流巡检、育苗车间温湿度监测等非喷洒类任务。
综上,室内定位能力已从实验室走向工程可用,但植保功能的迁移仍需跨学科协同优化。
优惠推荐



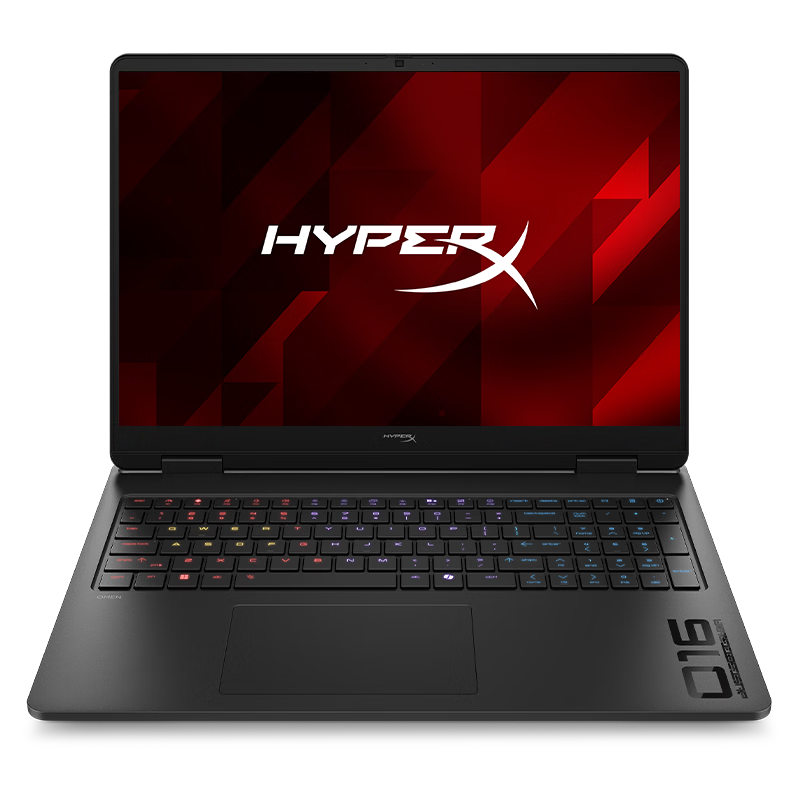
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 关下门行吗2026-09-15
 不是差生2026-09-15
 把昨天作废2026-09-15
 能不能别看了2026-09-15
 大众情人2026-09-15
 小熊穿了比基尼2026-09-15
 F1漂移大奖赛2026-09-15
 初見2026-09-15
 你饿了吗2026-09-15
 柠檬2026-09-15
热门问答
更多问答




相关问答
更多问答