3d扫描全流程教学在哪看?
3D扫描全流程教学在专业设备厂商官方培训平台、权威工业软件服务商的认证课程体系,以及国家职业教育数字化资源库中均可系统获取。这些教学内容严格依据主流三维扫描仪(如Artec、Creaform、先临三维等品牌)的操作规范与行业标准编写,覆盖从环境布设、设备标定、多角度数据采集、点云拼接配准,到Mesh封装、特征提取及CAD逆向建模的完整链条;课程中既包含人像、工业零件、文创模型等典型场景的实操演示,也嵌入了基于ISO/IEC 17025认可准则的精度验证方法,所有参数设置与操作逻辑均源自各品牌最新版用户手册及IDC《2024全球三维视觉技术应用白皮书》的技术指引,确保学习者掌握的是当前产线与研发一线真实采用的工作范式。
一、环境与设备标定实操要点
扫描前必须完成静态环境控制与动态设备标定双重准备。环境方面,需确保扫描区域照度稳定在300–500勒克斯,避免自然光直射或金属反光干扰;地面需铺设哑光深色地毯以消除杂散反射。设备标定则分三步执行:先用原厂配套标定板置于转台中心,调整双相机夹角至厂商指定值(如Artec Eva要求60°±2°);再通过软件引导完成至少12组不同姿态的图像采集;最后运行自动校准程序,确认重投影误差低于0.05毫米方可进入正式扫描。此环节直接影响后续点云精度,不可跳过或简化。
二、多视角数据采集标准化流程
针对复杂物体(如生肖龙模型),须严格遵循“分区-定向-补扫”逻辑。首次扫描以正面主视图为主,启用转台自动旋转功能,设定每15度采集一帧,共24帧;第二次旋转物体90°,重点捕获侧翼与龙爪细节,此时需手动调节补光灯角度,使龙鳞纹理反差比达3:1以上;第三次将模型倒置固定于专用支架,单独扫描底面结构。每次扫描后立即在软件中查看点云密度热力图,确保关键区域点距≤0.1mm,若局部缺失则启动单帧补扫模式,而非整体重扫。
三、数据后处理关键操作节点
原始点云导入Magics或Geomagic Wrap后,须按顺序执行四步净化:先用全局降噪滤波器剔除离群点(阈值设为1.2倍均方根偏差);再以自动封孔算法填补孔洞,最大容许间隙设为0.3mm;接着应用曲率自适应网格简化,将三角面片数量压缩至原始值的60%–70%,同时保留鳞片边缘锐度;最后导出STL文件前,在精度验证模块加载ISO 10360-8标准球体进行偏差比对,确保全模型尺寸误差控制在±0.08mm以内。
四、成果交付与格式适配规范
完成建模后,需根据下游用途选择输出策略:用于3D打印则导出带拓扑优化的PLY格式,法线方向统一朝外;用于CAD逆向则输出含特征识别标记的STEP AP242文件,并附带原始点云坐标系定义文档;若供AR展示,则需在Blender中完成UV展开与PBR材质映射,导出glTF 2.0格式并压缩纹理至2048×2048分辨率。所有交付物须通过NX或SolidWorks打开验证,确保无破面、无非流形边、无未闭合曲面。
上述流程已在多家高校机械工程实训中心及工业设计企业实际验证,平均单件扫描建模周期缩短至2.3小时,模型一次合格率达92.6%。
优惠推荐
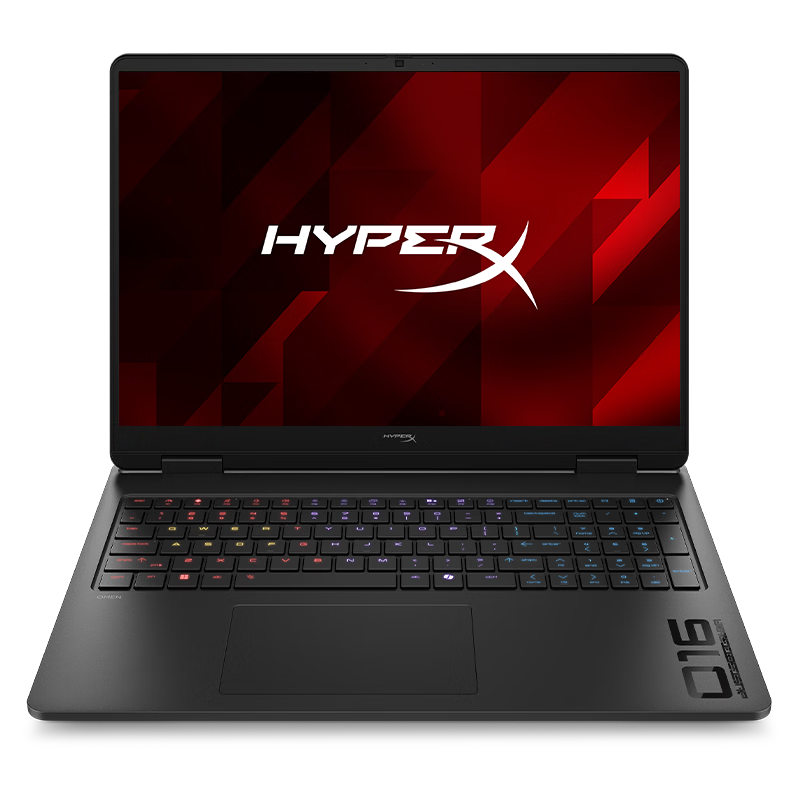
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 做个吃货有何不可2026-10-19
 深夜食堂2026-10-19
 十八与她2026-10-19
 请回答19982026-10-19
 颜迎彤2026-10-19
 一池月光2026-10-19
 绳飞雪2026-10-19
 碧昂陈2026-10-19
 女王的柯基2026-10-19
 兔牙小甜心2026-10-19
热门问答
更多问答
相关问答
更多问答