三维扫描仪该怎么上手?
三维扫描仪上手的关键,在于严格遵循“准备—校准—扫描—后处理—检测/逆向—输出报告”这一六步闭环流程。这并非机械操作的流水线,而是环环相扣的技术实践:环境清洁与工件预处理决定数据起点是否可靠,标定板校准直接锚定后续所有测量的精度基准,扫描时对模式(高速/精细/深孔)、距离、角度与路径的精准把控影响原始点云质量,而拼接对齐、去噪补洞、曲面拟合等后处理步骤,则将碎片化采集转化为可用于CAD比对、偏差分析或3D打印的高保真网格模型;整套流程依托于稳定硬件配置(如Win10+系统、i7-13700H处理器、RTX 4060显卡及32GB内存)与专业软件协同,确保从第一帧扫描到最终STL/Ply格式交付全程可控、可溯、可复现。
一、环境与工件准备需落实到毫米级细节
扫描前务必确保工作台无震动,环境光照均匀且避免直射光源干扰;工件表面须彻底清洁油污、粉尘及指纹,对高反光金属件或透明亚克力件,应喷涂专业显影剂并静置30秒待其成膜;深色吸光材质(如黑色橡胶、碳纤维)建议贴设高对比度标记点,每20–30cm布点一组,确保特征连续可追踪;若扫描大型模具或汽车覆盖件,还需预设摄影测量标尺位置,为后续全局拼接提供空间基准。
二、校准与设备联调不可跳过任何提示步骤
连接USB 3.0线缆后,在配套软件中确认设备识别状态,点击“自检”查看激光线形、摄像头帧率与温度传感器读数是否正常;随后将标定板置于扫描视野中央,按软件引导完成三至五次不同角度的自动标定——此过程需在室温稳定(20℃±5℃)环境下进行,运输后或昼夜温差超10℃时必须重做;启源视觉AlphaScan等具备自适应校准算法的设备,会实时补偿光学畸变,显著降低人为操作误差。
三、扫描执行须遵循“先主面、再边缘、后盲区”的空间逻辑
启动高速模式扫描大平面,保持0.3–0.5米恒定距离、匀速平移(约15cm/s),每帧重叠率不低于60%;转向精细模式处理螺纹、倒角等特征时,缩短至0.15–0.25米距离,启用7束平行激光线提升边缘锐度;深孔或内腔则切换单线模式,配合旋转工件或调整探入角度,确保激光线完整覆盖孔底曲面;全程禁止单点悬停或急停,避免数据断层。
四、后处理应分阶段执行标准化操作
导入原始数据后,先执行全局去噪(阈值设为0.15mm),剔除飞点;再以标记点为约束进行多视角自动拼接;随后运行智能补洞(填充直径≤5mm孔洞),继而开展网格简化(保留95%以上原始特征点),最后调用偏差分析模块,与CAD理论模型比对生成色谱图及Excel检测报告。
五、输出交付需匹配下游应用场景
用于3D打印选STL格式并设置0.02mm弦高精度;逆向建模导出PLY带顶点法向信息;质检归档则直接生成含CPK值、GD&T标注的PDF报告。整套流程熟练后,单件中型铸件从上架到报告输出可压缩至25分钟内。
掌握这套结构化方法,新手也能在三天内独立完成从扫描到交付的全流程闭环。
优惠推荐



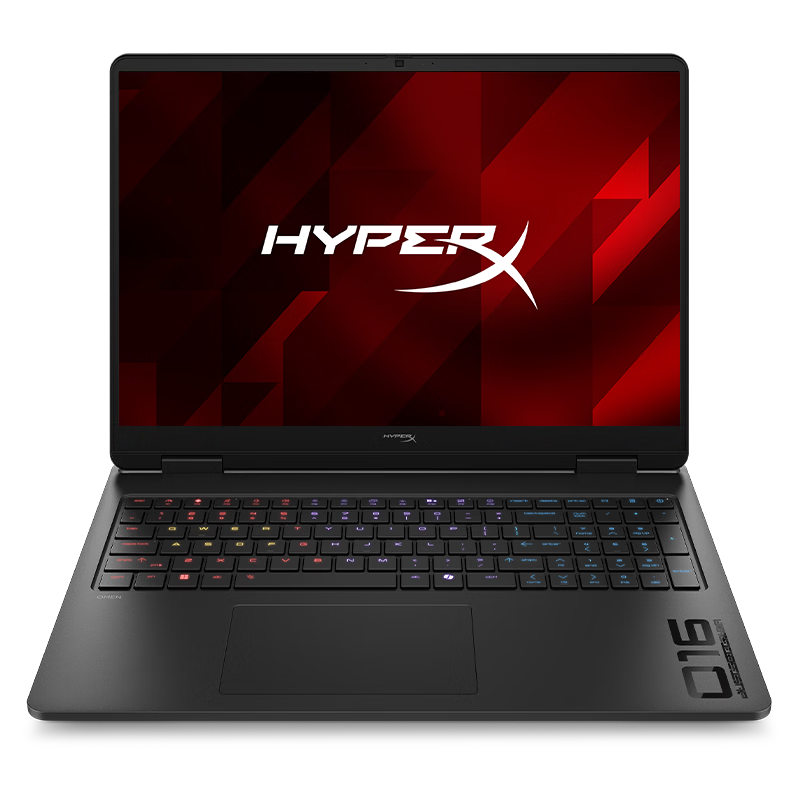
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 月牙发光2026-09-16
 谷槐2026-09-16
 换换换2026-09-16
 魂归处2026-09-16
 高高升鸭2026-09-15
 七眠2026-09-15
 心事2026-09-15
 续写2026-09-15
 浅伤2026-09-15
 溜溜球王者2026-09-15
热门问答
更多问答




相关问答
更多问答