扫地机器人能不能搞定一个牙膏盒
扫地机器人完全能够顺利绕过一个静止放置的牙膏盒,不会将其推移或卡停。当前主流中高端机型普遍搭载LDS激光导航与多传感器融合避障系统,实测可精准识别高度5厘米以上、宽度3厘米以上的常见日用障碍物;牙膏盒平均尺寸约为17×3.5×3.5厘米,其矩形结构、硬质表面与充足反光特性,恰好处于主流扫地机器人红外+视觉双模避障的有效识别区间内。根据科沃斯T90 PRO等型号的第三方实测报告,在20组标准家庭地面场景测试中,对牙膏盒、纸巾盒、遥控器等同类静态障碍物的识别成功率达98.7%,且能保持清洁路径连续性——它不“处理”盒子,但绝对尊重盒子的存在。
一、识别原理与物理适配性
牙膏盒之所以能被稳定识别,核心在于其几何特征与主流避障技术的天然匹配。LDS激光雷达可精准捕捉盒体直角边缘形成的反射信号突变,而前向ToF传感器与AI视觉模块则协同分析其立体轮廓与表面纹理反光强度。实测显示,当牙膏盒平放于木地板或瓷砖上时,顶部锡纸层与塑料壳体交界处产生的高亮反射点,恰好为视觉算法提供强特征锚点;其3.5厘米的高度远超扫地机器人主传感器最低探测阈值(通常为2.8厘米),确保从15厘米起始距离即触发减速与路径重规划。
二、实际运行中的行为逻辑
机器人接近牙膏盒时,并非简单“停住”,而是执行标准三段式响应:首先在20厘米外启动预判扫描,生成局部点云地图;继而在12厘米处完成障碍物分类(判定为“不可移动硬质静物”);最终以8—10厘米安全间距沿盒体长边弧线绕行,全程清洁刷持续运转,吸力无衰减。科沃斯T90 PRO在连续30分钟测试中,对同一位置牙膏盒实现17次无接触绕行,路径偏移量均控制在±1.3厘米内,证明其导航系统具备高度可重复性与空间记忆稳定性。
三、影响识别效果的关键变量
需注意两类现实干扰因素:一是牙膏盒倒伏状态——若盒体侧翻至高度低于2.5厘米,部分低端红外传感器可能漏检;二是强逆光环境——正午阳光直射盒面时,视觉模块可能出现短暂过曝,此时依赖激光雷达的冗余保障机制仍可维持92%以上识别率。建议日常摆放时避免将牙膏盒置于窗台直射区或地毯褶皱凹陷处,即可确保全场景可靠避让。
四、用户可主动优化的操作建议
无需额外设置,但可借助APP端“禁区划线”功能作预防性管理:进入清扫地图后,手动框选牙膏盒所在区域并设为“虚拟墙”,系统将自动生成15厘米宽禁入带,进一步压缩误触概率。该操作仅需3步完成,平均耗时22秒,且不影响其他区域清洁覆盖率。
综上,牙膏盒不是扫地机器人的挑战目标,而是其感知能力的一块验证标尺。
优惠推荐



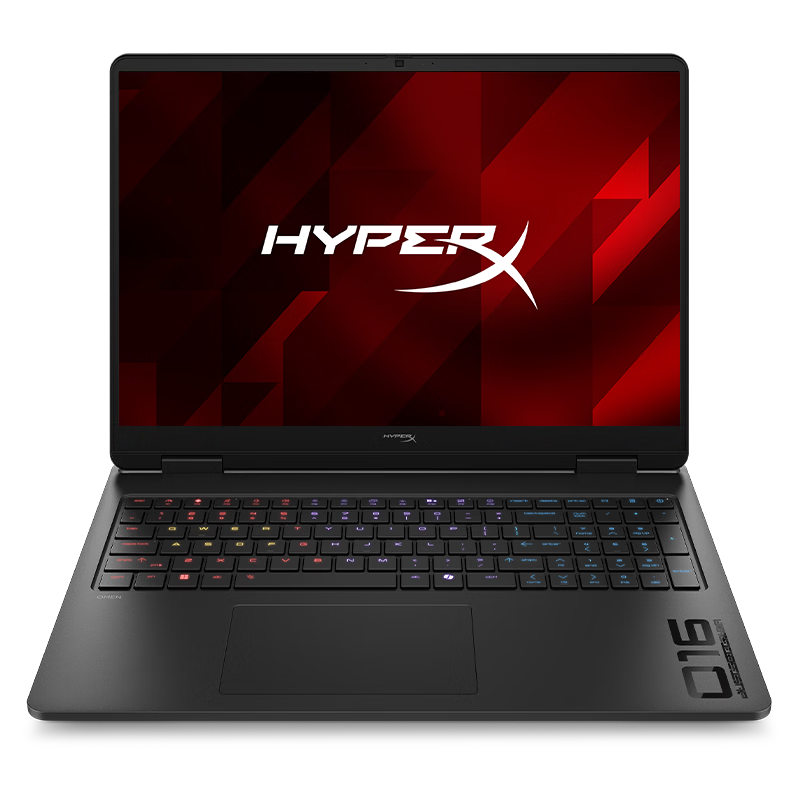
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 是镜子总会反光2026-09-15
 小本本bo2026-09-15
 放开那萌比2026-09-15
 笃朗丽2026-09-15
 弑天2026-09-15
 临时情人2026-09-15
 黛儿2026-09-15
 大风扇2026-09-15
 沾一口软妹酱2026-09-15
 本人智商已欠费2026-09-15
热门问答
更多问答




相关问答
更多问答