3d扫描仪的使用步骤有哪些?
3D扫描仪的标准使用流程可凝练为“连—校—扫—拼—修—出”六步闭环。首先连接设备并启动配套软件,确保硬件识别正常;继而执行光学标定与状态自检,验证光源精度与系统稳定性;随后依据工件材质、尺寸与细节需求,选择高速、精细或深孔等预设模式,并合理设置分辨率、曝光与扫描距离;实际采集时需从特征显著区域起始,匀速环绕移动,保持恒定距离与视角重叠,兼顾完整性与跟踪稳定性;多角度数据导入后,通过自动对齐、标记点辅助或特征匹配完成高精度拼接;最终经过去噪、补洞、网格优化及偏差分析,导出STL、PLY等通用格式,或生成符合ISO/GB标准的检测报告。整个过程强调环境可控、操作规范与参数适配,是工业级三维数据获取的关键技术路径。
一、使用前的精细化准备是保障数据质量的首要环节
必须严格检查设备供电与数据线连接状态,确认扫描仪主机、电池电量及TF卡读写正常;电脑端需满足最低配置要求,建议搭载Win10及以上系统、i7-13700H处理器、RTX 4060显卡与32GB内存,以支撑实时点云渲染与大规模网格处理。环境方面应避开阳光直射与强频闪光源,工作台需稳固无振动,扫描空间预留至少1.5米活动半径。工件表面处理尤为关键:金属反光件需均匀喷涂消光显影剂,透明亚克力或玻璃件建议采用哑光贴膜,纯黑吸光材质宜轻涂白色显影层;所有待扫区域须清除油渍、指纹与浮尘,纹理稀少的大平面可粘贴高对比度圆形标记点(直径6–10mm),提升多视角对齐鲁棒性。
二、扫描执行阶段需遵循可复现的操作动线
启动软件并新建项目后,优先调用快速标定功能,验证激光线宽、红外基准面与相机畸变参数是否在出厂容差范围内。扫描时将工件置于转台中心或稳固夹具中,先选取棱角、孔位、刻字等高特征度区域作为起始点,以15–30cm标准距离匀速平移扫描仪,移动速度控制在每秒8–12厘米,相邻扫描轨迹重叠率不低于30%。遇到深槽、内腔等遮挡区域,须切换至深孔模式并调整曝光补偿+1.5档;大尺寸工件建议结合摄影测量法,在工件周边布设不少于6个非共面标记点,后期导入照片辅助全局配准。
三、数据后处理须分步执行精度可控的优化链
原始点云导入后,首先执行自动去噪与飞点剔除,阈值设定参考软件推荐值(通常为0.15–0.3mm);随后启用ICP自动对齐,对拼接误差>0.05mm的片段辅以手动标记点匹配;网格重建阶段选择“锐边保持”算法生成三角面片,孔洞修补限定在直径<5mm范围内进行曲率自适应填充;最终导出前需运行GD&T模块,对关键尺寸做±0.03mm级偏差分析,并按需求生成STL(用于3D打印)、PLY(含顶点色信息)或TXT(坐标点云)格式文件。
以上六步闭环配合前置准备与过程控制,构成工业现场可靠、可追溯的三维数据采集体系。
优惠推荐



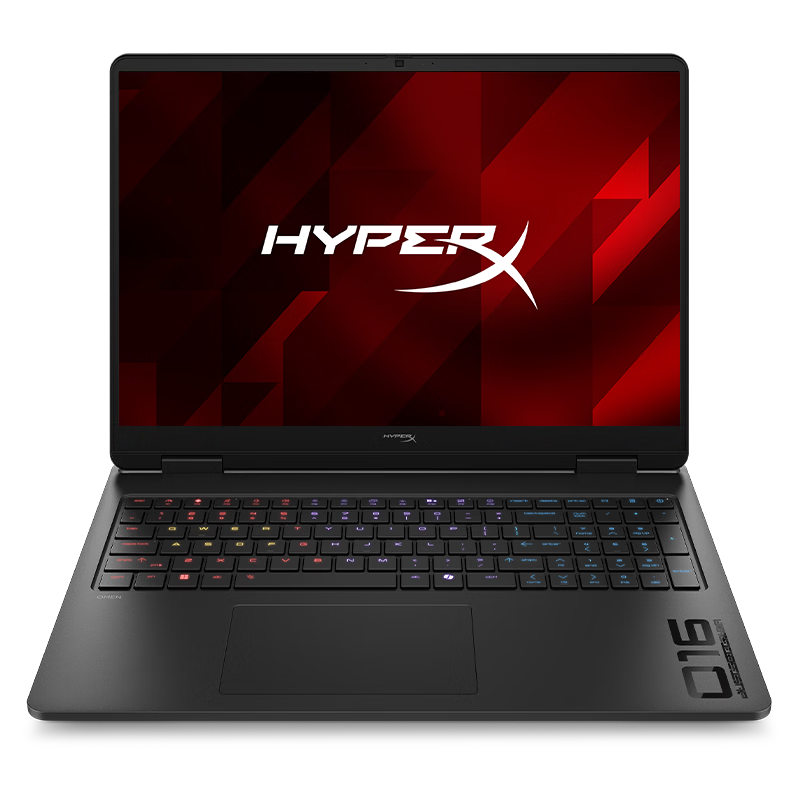
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 可口气泡水2026-09-16
 孤独思绪2026-09-16
 蝶恋花2026-09-16
 安柏2026-09-16
 不负虔诚2026-09-16
 杨枝甘露芒芒2026-09-16
 会挖宝的小仙女2026-09-16
 锦鑫2026-09-16
 极度信仰2026-09-16
 落落星辰斜雨竹林2026-09-16
热门问答
更多问答




相关问答
更多问答