植保无人机定位需要GPS吗?
植保无人机并非必须依赖传统GPS定位,而是普遍采用以北斗/GNSS为基础、融合RTK差分技术的高精度定位系统。根据《NY/T 3213-2018植保无人飞机质量技术评价规范》明确要求,自主飞行模式下的各向定位精度需优于0.5米,航迹测量须使用高精度RTK系统——这并非否定GPS的价值,而是强调在农业作业场景中,单一卫星定位难以满足精准施药、等距航线、地形自适应等刚性需求。当前主流机型如常锋天马-1已标配双频GNSS+RTK基准站,结合雷达定高与飞控算法,实现厘米级三维定位与稳定悬停;而普通GPS模块虽广泛用于基础导航,其1—3米水平误差易导致重喷漏喷,尤其在丘陵或密集作物区影响显著。因此,行业升级方向是“GNSS为基、RTK为精”,既尊重卫星导航系统的底层支撑作用,也凸显差分增强技术对农业智能化落地的关键赋能。
一、RTK并非取代GPS,而是对GNSS信号的实时动态修正
RTK技术本身不独立发射定位信号,必须依托北斗、GPS或GLONASS等全球导航卫星系统(GNSS)作为基础数据源。其核心在于通过地面基准站接收同一组卫星信号,解算出载波相位误差,并以无线链路实时播发给无人机上的移动站。移动站据此对自身接收到的原始GNSS观测值进行厘米级误差修正。例如常锋天马-1所用的双频GNSS模块可同步接收L1/L2频段信号,有效抑制电离层延迟,再经RTK差分解算后,水平定位精度稳定在±2厘米、高程精度±3厘米,远超普通单频GPS模块的1—3米误差范围。
二、实际作业中RTK带来的可量化提升
在真实农田场景中,RTK带来的改进具有明确操作价值:首先,航线重复性达99.7%,确保三次作业轨迹偏差小于5厘米,彻底规避重喷导致药害、漏喷引发病虫害蔓延;其次,配合雷达定高模块,无人机可在0.5—30米作业高度内维持±5厘米的离作物距离控制,即使面对30°坡度丘陵地,也能实现等距喷洒;再者,基于RTK生成的厘米级航迹数据,飞控系统可动态调整飞行速度与喷幅重叠率,使单位面积施药量变异系数低于8%,符合农业农村部《农药减量增效技术规程》要求。
三、部署RTK需兼顾硬件配置与作业规范
启用RTK功能需三类配套:一是机载双频GNSS接收单元与RTK解算模块;二是架设于作业区中心或制高点的本地RTK基准站(或接入CORS网络);三是作业前完成基站坐标校准与通信链路测试。以常锋系统为例,基准站架设后需静置15分钟收敛,移动站与基站间无线通信距离需控制在10公里内(实测5公里内稳定性最佳),且避免高压线、金属棚架等强电磁干扰源。若采用网络RTK,则需确保4G信号连续覆盖,信号强度不低于-100dBm。
综上,植保无人机的定位演进本质是“从可用到可靠、从粗放到精准”的技术跃迁,RTK不是替代选项,而是农业数字化作业不可绕行的关键能力支点。
优惠推荐



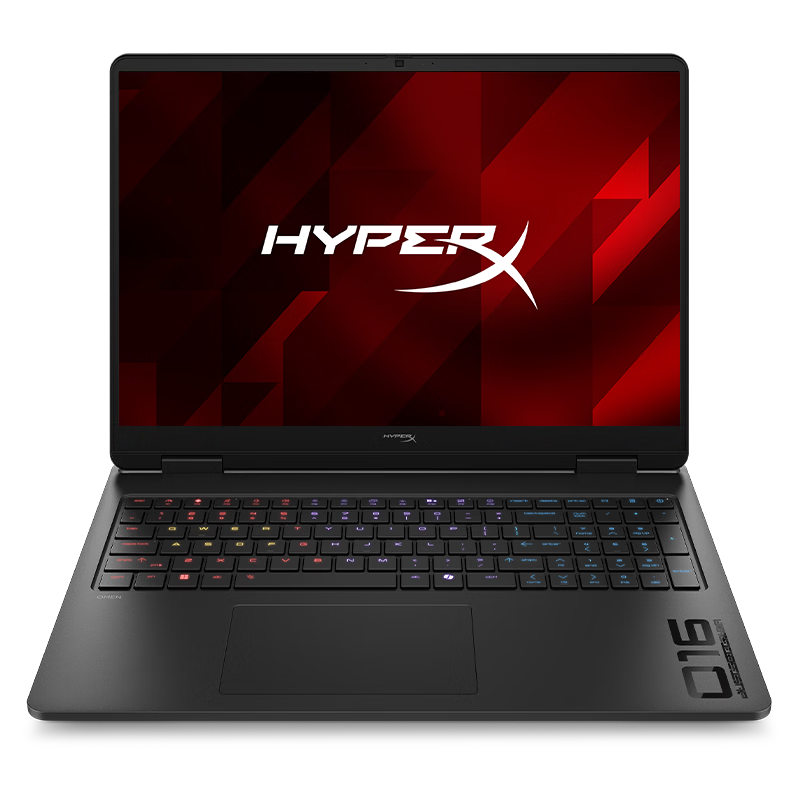
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 鸭爪1582026-09-15
 小吴日记2026-09-15
 舟潇2026-09-15
 花式作死冠军2026-09-15
 每天喜乐多2026-09-15
 是镜子总会反光2026-09-15
 小本本bo2026-09-15
 放开那萌比2026-09-15
 笃朗丽2026-09-15
 弑天2026-09-15
热门问答
更多问答




相关问答
更多问答