米家扫地机器人完成整屋清扫要做什么?
米家扫地机器人完成整屋清扫,核心在于高质量建图与精细化路径配置的协同落地。它需先在空旷起始点启动建图,借助LDS激光雷达与多传感器融合技术,在8—15分钟内生成厘米级精度地图,并自动识别房间轮廓与功能区域;随后通过米家APP进入地图编辑模式,支持自由圈选清洁区、划分独立房间、设置禁入线与虚拟墙,同一账号最多可管理4张楼层地图,所有配置经加密同步至小米云服务器,断电续扫、跨层切换、新机迁移均稳定可靠。这些步骤环环相扣,共同构成高效、自主、可复用的全屋清洁基础。
一、建图前的环境准备与硬件自检
清扫前需确保地面无散落电线、小件玩具、宠物粪便等易缠绕或误识别障碍物,同时关闭门窗以避免强光直射干扰LDS激光雷达测距精度;检查机器人主刷、边刷是否安装到位,尘盒滤网是否清洁干燥,轮组有无毛发缠绕——这些细节直接影响建图稳定性。建议在白天光线均匀时段首次建图,避开逆光或镜面反光区域,如玻璃茶几、金属装饰框周边可临时覆盖柔光布。若家中存在大面积深色地毯或高差超2厘米门槛,需提前在APP中开启“地毯增压识别”与“越障增强”开关,确保建图阶段能完整捕捉空间结构。
二、建图过程中的关键操作节点
启动建图后切勿人为移动机器人,也不建议中途暂停;若遇卡顿,应等待系统自动重试而非强制断电。建图期间APP界面实时显示扫描进度与置信度评分,当地图置信度达95%以上、房间轮廓闭合且无明显断裂时,方可视为建图成功。此时系统将自动标注客厅、卧室、厨房等区域并赋予默认名称,用户可在编辑模式下长按区域进行重命名、合并或拆分,例如将阳台与客厅合并为“开放式起居区”,提升后续路径调度逻辑性。
三、路径规划的精细化配置流程
进入地图编辑后,优先执行“清洁区域圈选”:用手指双指缩放至目标房间,沿墙根缓慢划出闭合多边形,系统会智能吸附墙体边缘;再点击“禁入区域”工具,对地毯接缝、宠物食盆位、楼梯口等位置绘制15—30厘米宽虚拟墙;最后在“清洁方案”中选择“深度清洁”模式并设定吸力档位(硬质地板选标准档,短绒地毯选强力档),所有参数确认后点击“保存并同步”,配置即刻加密上传至云端。
四、长期维护与异常应对策略
建议每两周在APP中执行一次“地图校准”,方法为手动推动机器人沿各房间边界缓行一圈,系统将自动比对并修正微小偏移;若出现重复清扫某区域或漏扫角落,可调出历史清扫热力图,定位薄弱点后在对应位置增设“定点清洁”任务。更换新机时,在旧设备APP中点击“迁移地图”,输入新设备绑定验证码,30秒内即可还原全部4张楼层地图及全部禁入设置。
综上,米家扫地机器人的整屋清扫不是一次性的设置动作,而是建图质量、环境适配、路径逻辑与周期维护共同作用的结果。
优惠推荐
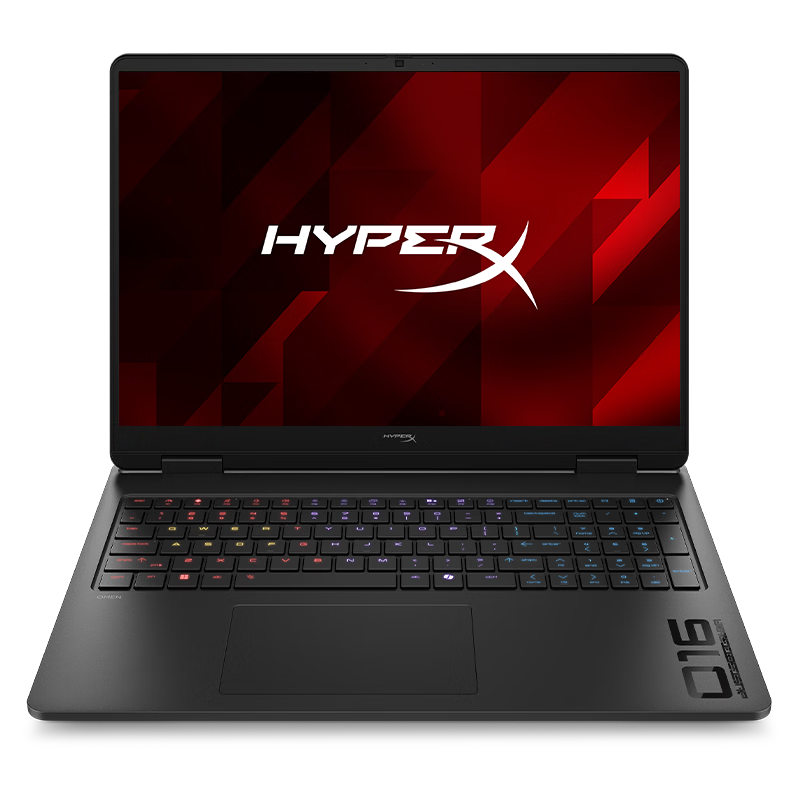
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 珠珠宝呗2026-09-21
 小明同学说车2026-09-21
 等天白,等地黑2026-09-21
 sn519894802026-09-21
 情渣2026-09-21
 初尘2026-09-21
 花花世界啊2026-09-21
 骄傲不羁2026-09-21
 曦光2026-09-21
 想要的很多2026-09-21
热门问答
更多问答

相关问答
更多问答