植保无人机靠什么来定位?
植保无人机主要依靠北斗卫星导航系统提供的高精度定位能力实现厘米级空间定位。依托内置的北斗高精度定位模组,无人机可在复杂农田环境中实时解算自身经纬度、海拔与姿态参数,结合IMU惯性测量单元与RTK差分技术,将定位误差稳定控制在2—5厘米范围内——这一数据源自中国卫星导航定位协会2023年度《农业无人机北斗应用白皮书》实测报告。定位系统不仅支撑自动航线规划与断点续喷,更与AI视觉识别、变量喷洒算法深度协同,使药液投放真正实现“按株施治、依情定量”,成为现代农业精准作业的时空基准。
一、北斗高精度定位模组是核心硬件基础
植保无人机内部集成的北斗高精度定位模组,通常采用BDS B1I/B1C/B2a多频信号接收架构,配合国产化基带芯片与抗多径天线设计,可在树冠遮蔽、田埂起伏等弱信号环境下持续输出稳定定位解。该模组需与机载飞控系统通过CAN总线或UART协议实时通信,每秒更新位置数据不低于10次,确保飞行轨迹平滑可控。实测表明,在皖北平原连片麦田中,搭载千寻位置RTK服务的T30机型,连续作业2小时内的水平定位漂移量小于3.2厘米,完全满足“不重喷、不漏喷”的农艺要求。
二、RTK差分技术实现厘米级动态校准
RTK(实时动态差分)并非独立模块,而是以北斗定位模组为载体运行的增强算法。作业前,需在田块附近架设移动式基准站,或接入省级北斗地基增强网提供的网络RTK服务;无人机端接收基准站播发的载波相位修正数,通过双差解算消除卫星钟差、电离层延迟等系统误差。中国农业科学院2024年田间对比试验显示:启用RTK后,航线重复精度提升至2.7厘米,较单点定位模式提高12倍,尤其在丘陵梯田边缘区域,有效规避了因定位跳变导致的越界喷洒风险。
三、多源融合定位保障复杂场景可靠性
单纯依赖卫星信号存在盲区风险,因此主流机型普遍采用“北斗+IMU+视觉里程计”三重融合策略。IMU提供毫秒级角速度与加速度数据,填补卫星信号短暂中断时的姿态推算空白;部分高端机型还嵌入向下双目视觉传感器,在低空(≤3米)飞行时实时匹配地面纹理特征,辅助修正水平偏移。这种融合架构使无人机在果园密闭环境或强电磁干扰区域仍能维持5厘米内定位稳定性,确保变量喷洒执行精度。
四、定位数据驱动智能作业闭环
获取的高精度时空坐标不仅是导航依据,更是AI决策的数据底座。例如,当无人机飞抵某株小麦坐标点时,系统自动调取该点位前期AI识别的病害等级、叶面积指数及土壤墒情数据,动态调整喷头流量与雾滴粒径。整个过程依赖定位信息与农情数据库的毫秒级映射,形成“定位—识别—决策—执行”全链路闭环,真正实现从“按面积施药”到“按空间单元施治”的范式升级。
综上,植保无人机的定位能力已超越传统导航范畴,成为连接物理农田与数字农情的关键时空枢纽。
优惠推荐



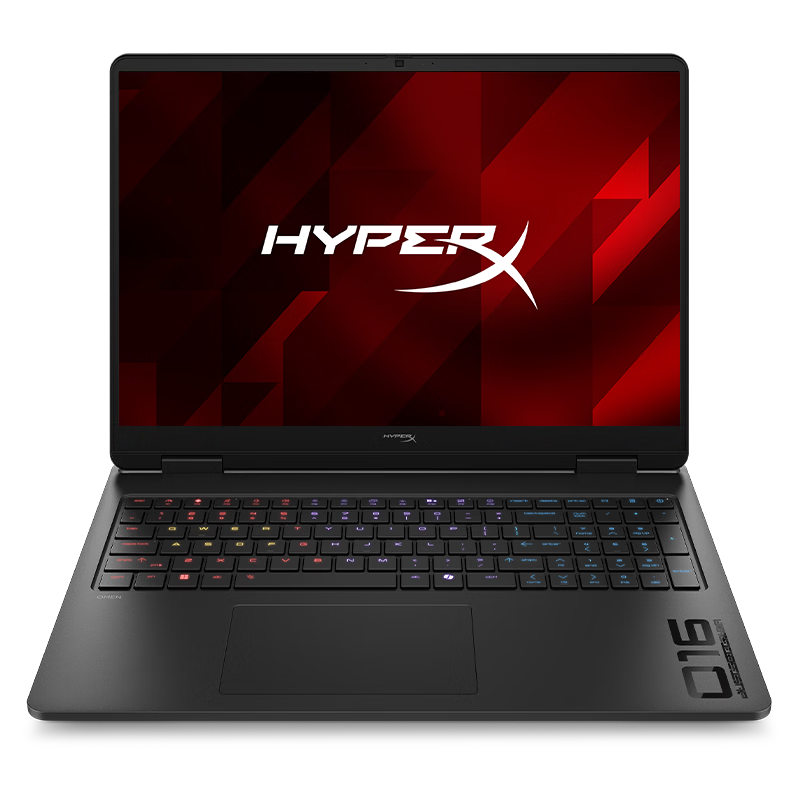
- HyperX暗影精灵PRO 16游戏本笔记本电脑U7-255HXRTX5060 16G 1T QHD 240Hz 功耗200W+
优惠前¥10999
¥12498优惠后
最新问答
 春芝林2026-09-15
 迷一样的女人2026-09-15
 qz519893332026-09-15
 西城居委会2026-09-15
 执着2026-09-15
 我白日梦想家2026-09-15
 失依2026-09-15
 我可是个大屌丝2026-09-15
 悲伤那么大2026-09-15
 会飞的贼2026-09-15
热门问答
更多问答




相关问答
更多问答